모션캡쳐 기반 데이터 수집부터 AI 학습, 로봇 배포까지 하나의 파이프라인으로 제공
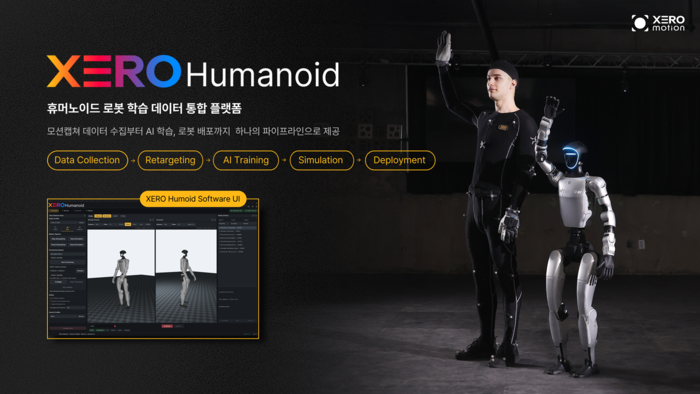
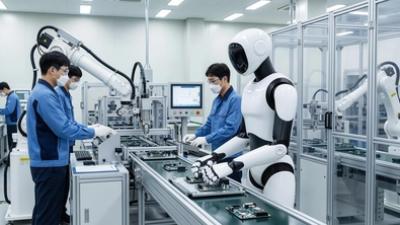
광학식 모션캡쳐 전문기업 제로모션이 휴머노이드 로봇 학습을 위한 통합 데이터 플랫폼 'XERO Humanoid'를 10월 초 출시한다.
XERO Humanoid는 사람의 동작을 모션캡쳐로 수집해 휴머노이드 로봇에 안전하고 정확하게 학습시키는 전 과정을 하나의 파이프라인으로 제공하는 소프트웨어 플랫폼이다. 데이터 수집부터 리타겟팅(사람 동작을 로봇 관절 구조에 맞게 변환하는 작업), AI 학습, 시뮬레이션 검증, 로봇 배포까지의 단계를 단일 툴에서 처리할 수 있도록 설계됐다.
XERO Humanoid의 핵심은 멀티 하드웨어 센서 퓨전 기능이다. XEROmotion 광학 모션캡쳐, Xsens MVN, VIVE Ultimate Tracker 등 서로 다른 트래킹 장비의 데이터를 하나로 융합해 정밀도를 높였다. 광학·IMU·하이브리드 등 다양한 입력을 실시간으로 받아 로봇 골격에 동작을 옮기는 리타겟팅 엔진을 탑재했으며, 로봇 관절 구조를 표준화된 형식(URDF)으로 기술한 모델을 기반으로 리타겟팅을 지원한다.
XERO Humanoid는 목적에 따라 △모캡+비디오(MoCap + Video) △브이알 △텔레오퍼레이션 등 세 가지 데이터 수집 방식을 하나의 플랫폼에서 지원한다. 먼저 모캡+비디오 방식은 광학식 모션캡쳐와 1인칭 시점 비디오를 1ms 이내로 동기화해 전신 3D 관절 궤적과 영상을 동시에 기록한다. 엔비디아 그루트-미믹(NVIDIA GR00T-Mimic, 휴머노이드 로봇 학습용 파운데이션 모델) 학습 데이터를 직접 생성할 수 있어 조작 작업 정책 학습에 활용된다.
VR방식은 VIVE 얼티밋 트래커와 HMD로 수집한 동작을 엔비디아의 로봇 시뮬레이션 환경인 아이작 심에 실시간으로 구동해 포토리얼리스틱 환경에서 로봇 정책을 즉시 시연한다. 조명·질감·물리 조건 등을 자동으로 다양화하는 도메인 랜덤화(DR)를 적용해 실물 환경 없이도 대규모 합성 데이터를 생성할 수 있어, 위험 작업이나 합성 데이터 확보에 적합하다.
텔레오퍼레이션 방식은 모션캡처 퓨전 출력을 엔비디아 텔레옵 API를 통해 로봇 관절 명령으로 변환, 실제 로봇을 원격 제어하며 오퍼레이터 동작과 로봇 실행 궤적을 동시에 기록한다. 정밀조작 및 실환경 보정 데이터 확보에 쓰인다.
XERO Humanoid는 엔비디아 아이작 심, 아이작 랩, 그루트-미믹, 엔비디아 텔레옵 API를 네이티브로 지원한다. 수집된 데이터는 HDF5를 마스터 포맷으로 저장되며, RGB 영상은 MP4, 메타데이터와 캘리브레이션 정보는 JSON/YAML로 함께 제공된다. 아이작 심용 USD, 무조코용 MJCF/XML로도 익스포트를 지원해 주요 시뮬레이션·학습 환경에 곧바로 연동할 수 있다.
특히 로봇 학습 데이터의 사실상 표준 포맷인 로보미믹 표준 HDF5, 그리고 그루트-미믹이 요구하는 시드 데이터 필드와 호환되는 자체 브릿지 모듈을 구현해, 수집된 데이터를 별도 변환 작업 없이 주요 학습 프레임워크에 바로 활용할 수 있도록 했다.
이렇게 수집·변환된 데이터는 아이작 랩, 무조코 등에서 시뮬레이션 검증을 거친 뒤 실제 로봇에 배포된다. 휴머노이드 로봇 개발 및 연구 조직이 학습 데이터 확보에 들이는 시간과 리소스를 줄이는 것이 XERO Humanoid의 목표다.
제로모션 대표는 “XERO Humanoid는 데이터 수집부터 로봇 배포까지 흩어져 있던 과정을 하나의 파이프라인으로 통합해, 개발 조직이 학습 데이터 확보에 들이는 시간을 크게 줄여줄 것”이라며 “NVIDIA 생태계와의 네이티브 연동을 통해 별도의 변환 작업 없이 바로 학습에 활용할 수 있다는 점이 가장 큰 차별점”이라고 말했다.
이원지 기자 news21g@etnews.com