'피지컬 AI'의 물결이 철도 선로 점검에도 미쳤다. 드론과 로봇이 협업해 선로 지장물을 찾고, 레일 균열을 잡는 선로 점검체계가 국내에서 개발돼 공개됐다.
한국철도기술연구원(원장 사공명)은 27일 충북 청주 철도연 오송분원 시험선로에서 드론과 4족보행 로봇, 통합 관제를 연계한 선로 점검·유지관리 체계 'DREAM'을 공개 시연했다고 28일 밝혔다.
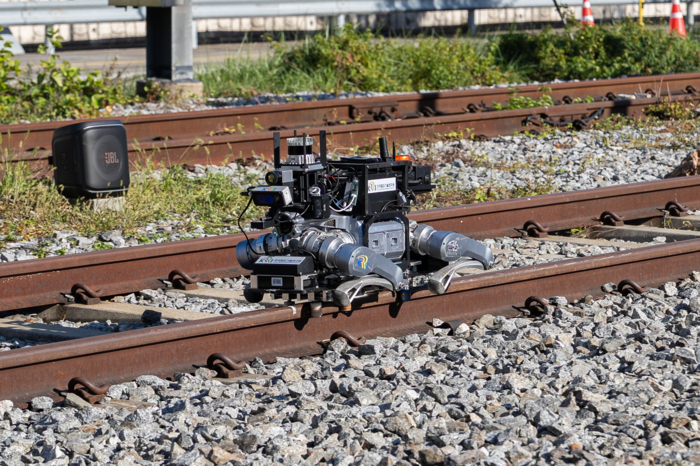
DREAM은 먼저 드론으로 넓은 구간을 빠르게 훑어 선로 이상 여부를 찾은 후, 레일-험지 양용 4족보행 로봇이 이상 지점으로 자율이동해 근거리 정밀 확인을 수행하는 통합 선로 점검 시스템이다. AI가 얻은 영상에서 레일 표면의 마모·균열·박리를 자동 검지하고, 이는 관제센터에 기록된다.
작업자가 직접 선로에 들어가야 해 사고 위험이 높고, 야간에는 제약이 있던 기존 선로 점검·유지보수를 탈피할 수 있다.
특히 4족보행 로봇은 험지에서는 네발로 걷고 레일 위에서는 주행 모듈로 달린다. 대기 위치에서 선로까지도 스스로 이동해 투입~복귀 자동화 기능을 탑재했다.
선로가 갈라지는 구간처럼 레일 주행만으로는 넘기 어려운 구간에서는 레일에서 내려와 보행으로 건널 수 있으며, 열차가 접근하면 선로 밖으로 피했다가 통과 후 재개하도록 설계됐다.
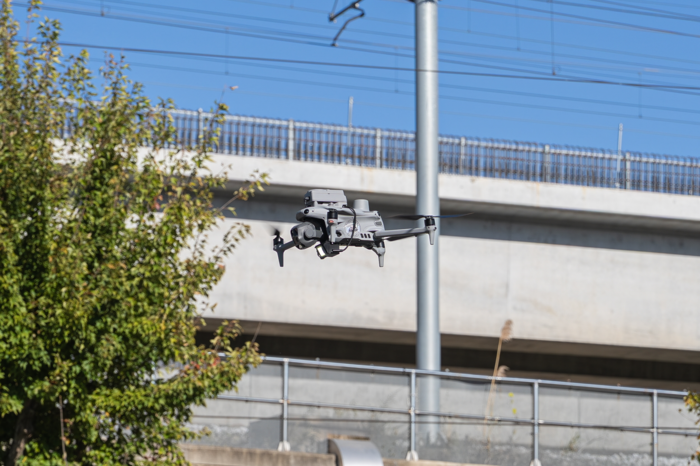
로봇·드론은 조작에 익숙하지 않은 현장 작업자 사용 문턱을 낮추고자 음성 명령으로도 제어가 가능하다. 거대언어모델(LLM)과 연계해 구간을 점검하고 복귀하라는 음성을 이해해 이동-점검-결과 전송-복귀 작업을 계획할 수도 있다.
이들 기술은 야간·터널 등 저조도와 우천 환경 검증을 거쳐 시험선·유치선·측선 등으로 점차 적용을 넓힐 예정이다. 철도연은 피지컬 AI 로봇 5종과 개방형 학습·실증 환경을 구축하는 신규 전략연구사업을 기획 중이며, 국토교통부의 철도안전·시설 유지관리 수요를 반영해 향후 실용화할 예정이다.
이상덕 철도연 철도피지컬AI연구실장은 “선로의 문제를 조치하고 검증까지 잇는 순환 체계를 개발하면 사람이 직접 선로에 들어가 수행했던 점검 업무를 크게 줄일 수 있을 것”이라고 설명했다. 사공명 철도연 원장은 “철도 시설·운영기관 수요를 반영해, 국민들이 더욱 안전하고 편리하게 철도를 이용할 수 있는 연구성과 도출에 집중하겠다”고 밝혔다.
김영준 기자 kyj85@etnews.com