네 발 또는 두 발로 이동하는 족형로봇이 산업 현장 실증을 넘어 설비 점검과 순찰, 용접 등 실제 작업에 도입되고 있다. 산업계는 현장 데이터 축적과 이를 기반으로 한 안전·인증 기준 마련을 핵심 과제로 제시했다.
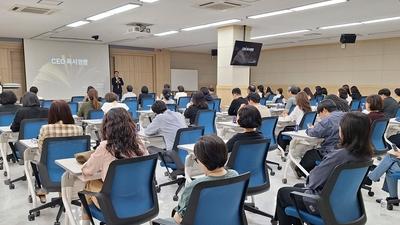
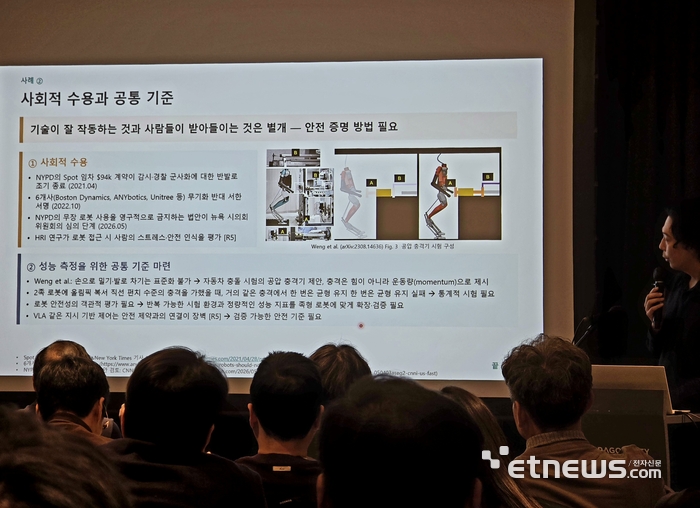
지능형로봇표준포럼(KOROS)은 9일 서울 용산 드래곤시티호텔에서 '족형로봇 산업 적용·확산을 위한 세미나'를 개최했다. 한국AI·로봇산업협회와 한국로봇산업진흥원 지원으로 열린 행사에서는 족형로봇 기술 발전 방향과 산업 현장 적용 사례, 안전 및 표준화 동향을 공유했다.
봉재환 상명대 교수는 국내 사족보행 로봇 연구가 세계적 기술 발전 흐름에 맞춰 진행되고 있다고 평가했다. 특히 최근 로봇 제어 기술은 강화학습 등 학습 기반 방식이 확대되고, 기존 모델 기반 제어와 결합해 각각의 한계를 보완하는 방향으로 발전하고 있다고 설명했다.
봉 교수는 족형로봇의 산업 현장 확산을 위해서는 보행 성능뿐 아니라 장시간 운용 능력과 안전성, 신뢰성 확보가 중요하다고 밝혔다. 그는 “기술이 좋아지는 것과 실제 사용되고 사람들에게 받아들여지는 것은 별개 문제”라며 “반복 가능한 시험과 정량적인 성능 지표를 족형로봇에 어떻게 적용할 것인지 성능 검증과 인증에 대한 논의가 시작돼야 한다”고 말했다.
이날 산업 현장에서 족형로봇을 활용한 다양한 실증 및 운영 사례도 소개됐다. 제철소와 발전소의 설비 점검부터 조선소 용접 작업, 반도체 제조시설 안전관리까지 적용 분야가 확대되고 있다.
클로봇은 보스턴다이나믹스의 사족보행 로봇 '스팟'을 활용한 설비 점검과 AI 기반 이상 감지 기술을 소개했다. 디든로보틱스는 자석 발로 철제 벽면과 천장을 이동하는 '디든 스파이더'의 조선소 용접 실증 사례를 발표했다. SK하이닉스는 사족보행 로봇과 자체 개발한 AI 에이전트를 결합한 반도체 제조시설 무인 안전점검 사례를 공유했다.
곽관웅 세종대 교수는 족형로봇의 산업 현장 확산을 위해 안전 가이드라인 마련이 필요하다고 강조했다. 현장 운영 경험과 실증 데이터가 부족해 구체적인 인증 기준을 마련하기 어려운 만큼, 우선 최소한의 안전 요건을 제시하고 향후 표준·인증 체계로 발전시켜야 한다는 설명이다.
곽 교수는 “안전 규격이 산업의 발목을 잡는다는 우려도 있지만, 안전 기준이 마련되면서 제품의 품질이 높아지고 시장이 확대된 사례가 많다”며 “산업계에서도 현장 운영 데이터와 시험 결과를 적극적으로 제공해 가이드라인에 반영될 수 있도록 해야 한다”고 당부했다.
김명희 기자 noprint@etnews.com