가정·돌봄 로봇이 환경에 적응해 대상별 다른 요구에 맞춰 행동할 수 있게 하는 인공지능(AI) 기술이 개발됐다. 주변 환경뿐 아니라 서비스를 받는 사람의 특성까지 고려해 행동하는지를 평가하는 기술이다.
한국전자통신연구원(ETRI)은 사람, AI 에이전트, 환경을 종합적으로 고려해 로봇 작업계획 능력을 평가하는 벤치마크 '트리니티'를 개발했다고 밝혔다.
최근 대형언어모델(LLM) 기반 AI 에이전트는 사람의 명령을 이해하고 여러 단계의 행동을 스스로 계획하는 수준까지 발전했다. 그러나 같은 명령이라도 사용자 특성에 따라 적절한 행동이 달라질 수 있다는 점은 충분히 고려되지 않았다.
이에 ETRI 연구진은 '사용자 특성을 고려한 작업계획(PHA)'이라는 새로운 평가 개념을 제시했다. AI가 사용자 정보와 주변 환경을 함께 고려해 적절한 행동을 계획하는지를 평가하는 방식이다.
트리니티는 식습관, 알레르기, 종교적 식이조건, 취미 등을 조합한 151가지 사용자 조건과 실제 가정과 유사한 가상 환경으로 구성됐다. 여기에 사용자 특성과 관련된 물체 95종을 추가해 로봇이 여러 물체 가운데 적절한 대상을 선택하는 능력까지 평가한다.
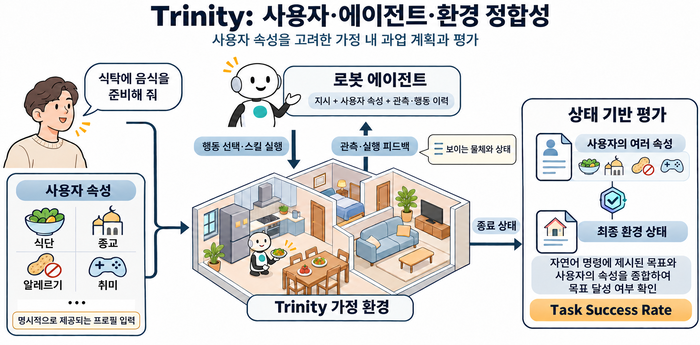
가장 큰 특징은 사람과 환경에 대한 이해를 하나의 작업 과정에서 동시에 평가한다는 점이다. 로봇이 물체를 정확하게 찾아 옮기더라도 사용자에게 적절하지 않은 물건을 선택했다면 임무를 성공한 것으로 평가하지 않는다.
트리니티는 임무 성공 여부뿐 아니라 AI가 잘못 판단한 원인도 분석할 수 있다. 사용자 특성을 잘못 이해한 경우와 주변 환경을 제대로 탐색하지 못하거나 수행할 수 없는 행동을 계획한 경우 등을 구분해 평가한다.
김도형 ETRI 소셜로보틱스연구실장은 “기존 로봇 AI 연구가 주변 환경을 이해하고 주어진 작업을 정확하게 수행하는 데 집중했다면, 트리니티는 로봇의 행동이 서비스를 받는 사람에게도 적절한지를 함께 평가한다는 데 의미가 있다”며 “앞으로 로봇이 사람마다 다른 특성과 요구를 이해하고 함께 생활할 수 있는 지능으로 발전하는 데 필요한 연구 기반이 될 것으로 기대한다”고 말했다.
연구진은 트리니티의 코드·데이터를 공개해 후속 연구에 활용할 수 있도록 했다. 향후 음식·음료 중심의 평가를 청소·정리·안전 등 다양한 생활영역으로 확대하고, 시간에 따라 변화하는 사용자의 요구까지 반영하도록 기술을 고도화할 계획이다.
이번 연구결과는 자연어처리 분야의 세계적 국제학술대회인 'EMNLP 2026 Findings'에서 지난달 발표했다.
김영준 기자 kyj85@etnews.com