한국생산기술연구원이 사람 전신의 동작 데이터를 수집하는 플랫폼을 구축했다. 이 플랫폼은 착용형 로봇 검증, 휴머노이드 제어 모델 개발 등에 활용된다.
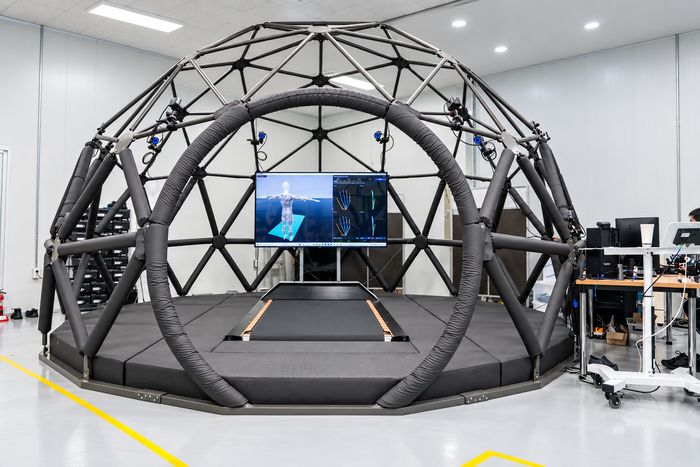
한국생산기술연구원은 안범모 AI·로봇연구부문 수석연구원팀이 사람 움직임을 머리부터 발끝까지 기록하는 '전신동작 데이터 수집 플랫폼(HHIP)'을 구축했다고 14일 밝혔다.
사람을 위한 로봇이나 보조기기를 만들려면 관절이 어떤 각도로 얼마나 빠르게 움직이고, 발은 땅을 얼마나 세게 딛는지를 함께 재야 한다.
이런 측정은 주로 병원 보행 검사에서 이뤄졌지만, 트레드밀 위를 몇 걸음 걷게 하는 방식이라 짧은 구간 동작만 볼 수 있었다.
연구팀은 고령자부터 어린이까지 여러 세대의 걷기와 달리기, 점프, 물건 잡기 동작을 전신 단위로 축적할 수 있는 공간을 만들고자 했다. 이를 위해 연구팀은 돔 형태 구조물 안에 고속 트레드밀을 놓고 그 둘레에 광학 모션캡처 카메라를 배치했다.
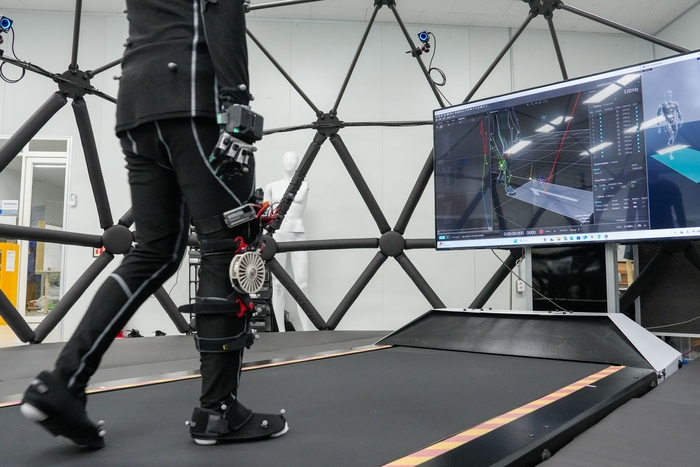
관절마다 마커를 붙인 사람이 트레드밀 위에서 걷거나 뛰면, 카메라는 마커를 따라 관절 움직임을 읽고 바닥의 힘판은 발이 딛는 힘을 잰다.
손에 낀 글러브형 센서는 손가락의 움직임을, 피부에 붙인 근전도 센서는 근육의 전기 신호로 힘을 얼마나 쓰는지를 기록한다. 이때 트레드밀 속도는 최고 시속 45㎞에 달해 착용형 로봇을 입고 전력으로 달리는 동작도 계측할 수 있다.
구축된 플랫폼의 관건은 서로 다른 센서 데이터를 하나의 시간 축에 맞추는 것이다. 센서마다 데이터가 들어오는 시점이 조금만 어긋나도 관절 움직임과 발이 딛는 힘의 관계가 틀어지기 때문이다.
연구팀은 센서별로 따로 다루던 기존 방식과 달리, 모든 데이터를 한데 정렬해 저장하는 소프트웨어(SW)를 개발하고 그 정확도를 검증했다.
연구팀은 세계 최경량 무릎 착용형 로봇 '에어니(AirKnee)'의 성능 검증에 이 플랫폼을 활용하기도 했다. 또 최근에는 휴머노이드 제어 모델 개발에 사람의 동작 데이터가 필요해지면서, 이 플랫폼을 통해 사람이 작업할 때 관절 움직임을 수집하고 있다.
안범모 수석연구원은 “개발된 플랫폼은 사람의 움직임을 얼마나 정확한 데이터로 담아내느냐가 관건”이라며 “앞으로 사람의 다양한 작업 동작을 축적해 휴머노이드는 물론 착용형 로봇과 재활 분야에도 활용할 계획”이라고 밝혔다.
김영준 기자 kyj85@etnews.com